อะไรคือส่วนประกอบหลักของระบบหุ่นยนต์เชื่อมโลหะ?
News Details
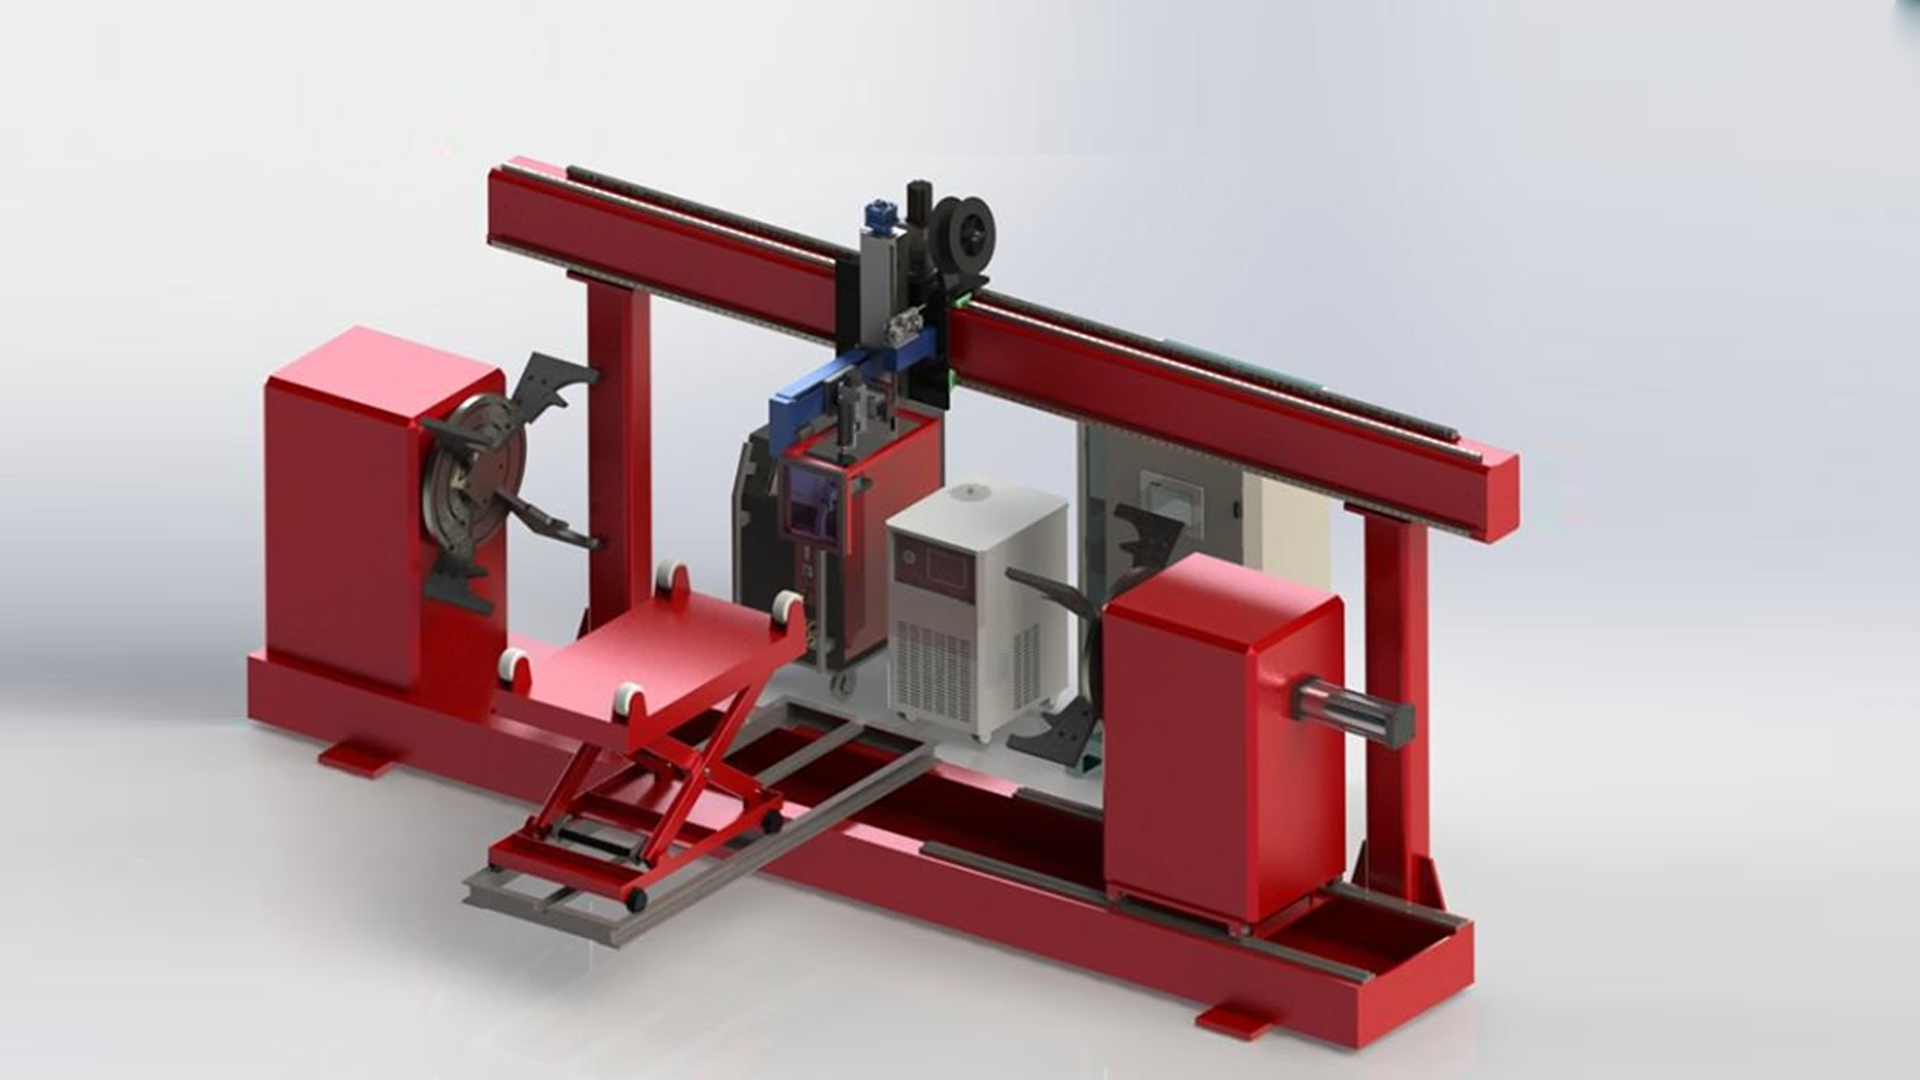
การเชื่อมโลหะเป็นวิธีการประมวลผลด้วยความร้อนที่สำคัญในอุตสาหกรรมการผลิตสมัยใหม่ มาก程度หนึ่ง ระดับของเทคโนโลยีการเชื่อมโลหะสะท้อนถึงกำลังอุตสาหกรรมของประเทศ
ปัจจุบัน โรบอทเชื่อมโลหะถูกใช้กันอย่างแพร่หลายในการผลิตอุตสาหกรรม พวกมันรวมการควบคุมด้วยคอมพิวเตอร์ อิเล็กทรอนิกส์ เซ็นเซอร์ และระบบอัจฉริยะเป็นโซลูชันรวมเดียว ผลที่ตามมา คือพวกมันช่วยปรับปรุงคุณภาพการเชื่อมโลหะ เพิ่มประสิทธิภาพการผลิต และลดความจำเป็นในการใช้แรงงานมนุษย์ในสภาพแวดล้อมที่รุนแรง
อย่างไรก็ตาม โรบอทเชื่อมโลหะไม่ใช่เพียงเครื่องจักรเดี่ยว มันเป็นระบบสมบูรณ์ที่ประกอบด้วยส่วนประกอบสำคัญหลายอย่าง แต่ละส่วนมีบทบาทสำคัญในการรับประกันการเชื่อมโลหะที่เสถียรและแม่นยำ
ลองสำรวจส่วนประกอบหลักของระบบโรบอทเชื่อมโลหะกัน
1. ร่างโรบอท: โครงสร้างกลไกหลัก
ร่างโรบอทเป็นส่วนกลไกหลักของโรบอทเชื่อมโลหะ มันมักจะเป็นโรบอท articulated six-axis ที่ขับเคลื่อนโดยมอเตอร์เซอร์โว
ส่วนนี้รวมถึง:
- แขนกลไก
- ข้อต่อ
- หน่วยขับเคลื่อน
- กลไกส่งกำลัง
- เซ็นเซอร์ในตัว
หน้าที่หลักของมันคือการเคลื่อนย้ายทอร์ชเชื่อมโลหะไปยังตำแหน่งและมุมที่ถูกต้อง และรับประกันว่าทางเดินการเชื่อมโลหะจะถูกปฏิบัติตามอย่างแม่นยำ
เนื่องจากการออกแบบ six-axis โรบอทสามารถเคลื่อนที่ได้เสรีในช่องว่างสามมิติ แกนแรกสามแกนควบคุมตำแหน่ง ในขณะที่แกนสุดท้ายสามแกนควบคุมทิศทาง
ความยืดหยุ่นนี้ช่วยให้โรบอทสามารถจัดการงานเชื่อมโลหะที่ซับซ้อนด้วยความแม่นยำสูง
ในระบบอัตโนมัติเชื่อมโลหะของ Juchuang ร่างโรบอทได้รับการออกแบบสำหรับการเคลื่อนที่ที่เสถียรและความคงตัวในการทำซ้ำสูง ช่วยให้ผู้ผลิตบรรลุผลการเชื่อมโลหะที่สอดคล้องกัน
2. ระบบควบคุม: สมองของโรบอท
ระบบควบคุมจัดการการทำงานของโรบอทเชื่อมโลหะ
มันรวมฮาร์ดแวร์คอมพิวเตอร์ ส่วนประกอบอิเล็กทรอนิกส์ และซอฟต์แวร์ควบคุม ระบบนี้ส่งคำสั่งไปยังร่างโรบอทและรับประกันว่ามันจะเคลื่อนที่ตามคำแนะนำที่เขียนโปรแกรมไว้
โดยง่ายๆ แล้ว มันควบคุม:
- เส้นทางการเคลื่อนที่
- ความเร็วในการเชื่อมโลหะ
- เวลาเริ่มและหยุด
- ความแม่นยำของตำแหน่ง
เนื่องจากสาเหตุนี้ โรบอทสามารถทำซ้ำกระบวนการเชื่อมโลหะเดียวกันได้ด้วยความแม่นยำสูง
ในการผลิตสมัยใหม่ ระบบควบคุมยังรองรับโปรแกรมหลายรายการ ซึ่งช่วยให้โรงงานสามารถสลับระหว่างผลิตภัณฑ์ต่างๆ ได้อย่างรวดเร็ว
ตัวอย่างเช่น ในกรณีการใช้งาน Juchuang ผู้ผลิตใช้ระบบควบคุมขั้นสูงเพื่อปรับพารามิเตอร์การเชื่อมโลหะได้ง่าย ลดเวลาการตั้งค่าและปรับปรุงความยืดหยุ่นในการผลิต
3. แหล่งพลังงานและระบบส่งกำลัง
ระบบพลังงานให้พลังงานสำหรับการเคลื่อนที่ของโรบอท โรบอทเชื่อมโลหะส่วนใหญ่ใช้มอเตอร์เซอร์โวไฟฟ้า แม้ว่า system บางระบบอาจใช้พลังงานไฮดรอลิกก็ได้
ระบบส่งกำลังจะถ่ายทอดพลังงานนี้ไปยังข้อต่อแต่ละแห่งของโรบอท มันรับประกันการเคลื่อนที่ที่ราบรื่นและการตั้งตำแหน่งที่แม่นยำระหว่างการทำงาน
ระบบพลังงานและส่งกำลังที่เสถียรมีความสำคัญอย่างยิ่งในการรักษาผลสัมฤทธิ์ที่สอดคล้องกัน โดยเฉพาะอย่างยิ่งในสภาพแวดล้อมการผลิตต่อเนื่อง
หากไม่มีการส่งพลังงานที่น่าเชื่อถือ โรบอทจะไม่สามารถดำเนินงานเชื่อมโลหะที่แม่นยำได้
4. ระบบกระบวนการเชื่อมโลหะ: หน่วยทำงานหลัก
ระบบกระบวนการเชื่อมโลหะเป็นส่วนที่ทำการเชื่อมโลหะจริงๆ
มันรวมส่วนประกอบสำคัญหลายอย่าง:
- แหล่งพลังงานเชื่อมโลหะ
- ระบบป้อนสายโลหะ
- ระบบจัดหาก๊าซป้องกัน
- ทอร์ชเชื่อมโลหะ
แต่ละส่วนเหล่านี้มีบทบาทสำคัญในกระบวนการเชื่อมโลหะ
แหล่งพลังงานควบคุมกระแสไฟฟ้าและแรงดันไฟฟ้าในการเชื่อมโลหะ เครื่องป้อนสายโลหะส่งสายโลหะอย่างราบรื่น ระบบก๊าซป้องกันพื้นที่เชื่อมโลหะจากการปนเปื้อน ทอร์ชเชื่อมโลหะส่งแอคไปยังชิ้นงาน
ในโซลูชันเชื่อมโลหะของ Juchuang ส่วนประกอบเหล่านี้ได้รับการปรับให้เหมาะสมเพื่อทำงานร่วมกัน ซึ่งช่วยปรับปรุงเสถียรภาพของแอค ลดการกระเจิง และเพิ่มคุณภาพเชื่อมโลหะโดยรวม
5. อุปกรณ์ข้างเคียง: รองรับระบบ
นอกเหนือจากส่วนประกอบหลักแล้ว โรบอทเชื่อมโลหะต้องการอุปกรณ์สนับสนุนเพื่อทำงานได้อย่างมีประสิทธิภาพ
เหล่านี้อาจรวมถึง:
- เครื่องหมุนและจัดตำแหน่ง
- ระบบป้องกันความปลอดภัย
- ระบบระบายความร้อน
- เซ็นเซอร์และอุปกรณ์ตรวจสอบ
อุปกรณ์ข้างเคียงเหล่านี้ช่วยรับประกันการทำงานที่ปลอดภัย การตั้งตำแหน่งที่แม่นยำ และการผลิตที่มีประสิทธิภาพ
หากไม่มีอุปกรณ์ข้างเคียงที่เหมาะสม แม้แต่โรบอทคุณภาพสูงก็ไม่สามารถทำงานได้ดีที่สุด
6. โครงสร้าง Six-Axis และความสำคัญของมัน
โรบอทเชื่อมโลหะส่วนใหญ่ที่ใช้กันปัจจุบันเป็นโรบอท articulated six-axis
แต่ละแกนมีหน้าที่


